液位基于组态王6.5的串级PID液位控制系统设计(双容水箱)
本科毕业论文(设计)
题 目基于组态王6.5的串级PI D液位控制系统设计学 院 自动化工程学院
专 业 自动化
姓 名 ###
指导教师 ###
2011年6月 5 日
Cascade level PID control system based on Kingview 6.5
摘 要
开发经济实用的教学实验装置、开拓理论联系实际的实验容对提高课程教学实验水平具有重要的实际意义。
就高校学生的实验课程来讲由于双容水箱液位控制系统本身具有的复杂性和对实时性的高要求使得在该系统上实现基于不同控制策略的实验容需要全面掌握自动控制理论及相关知识。
本文通过对当前国外液位控制系统现状的研究选取了PID控制、 串级PID控制等策略对实验系统进行实时控制通过对实验系统结构的研究建立了单容水箱和双容水箱实验系统的数学模型并对系统的参数进行了辨识利用工业控制软件组态王6.5并可通用于ADAM模块及板卡等的实现方案通过多种控制模块在该实验装置上实验实现验证了实验系统具有良好的扩展性和开放性。
关键词双容水箱液位控制系统 串级PID控制算法 组态王6.5 智能调节仪
Abstract
It is significant to develop applied experiment device and experimentcontent which combines theory and practice to improve experimental level ofteaching.
Based on the current situation of domestic and international level control
system, selected the PID control, cascade PID control strategies such asreal-time control of experiment system.Through the study of the structure ofexperimental system, a single let water tank and double let water tankexperiment system mathematical model was founded,and the parameters ofthe system is identified.Industrial control software configuration king 6.5 isused in experiment,ADAM module and boards, etc can also be suitable forthis experiment, through a variety of control module on the device in theexperiment verified experimental realization, experimental system has goodexpansibility and openness.
Key Word Double let water tank liquid level control system Cascade PIDcontrol algorithm Configuration king 6.5 Intelligent adjustingin strum ent
目 录
前 言. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .0
第一章串级液位控制系统介绍. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .1
1.1 国外研究现状. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .1
1.1.1液位控制系统的发展现状. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .1
1.1.2液位控制系统算法的研究现状. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .2
1.2 PID控制算法的介绍. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .3
1.2.1 PID控制算法的历史. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .3
1.2.2 PID控制各环节作用. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .4
1.3 串级控制系统介绍. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .5
1.4 本文的主要工作. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .5
第二章 水箱液位控制系统的建模. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .7
2.1 水箱液位控制系统的构成. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .7
2.2 水箱的建模过程. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .9
2.2.1单容水箱的建模过程. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .9
2.2.2 二阶双容水箱的对象特性. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .10
2.3水箱液位控制参数辨识方法. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .13
2.3.1单容上水箱的参数辨识. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .13
2.3.2二阶双容水箱的下水箱对象参数辨识. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .15
2.4水箱液位PID参数整定方法. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .16
2.4.1上水箱液位的PID整定. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .16
2.4.2 主回路和副回路的PID参数整定. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .18
第三章 组态王6.5简介与操作界面的设计. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .20
3.1 组态王6.5简介. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .20
3.2基于组态王6.5的液位控制系统上位机部分设计. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .22
3.2.1 建立新工程. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .22
3.2.2定义外部设备. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .23
3.2.3动画设计. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .25
3.2.3 组态王6.5的控件中选择历史曲线绘制. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .27
第四章 设计实验. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .28
4.1 设备的连接和检查. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .28
4.2 系统连线. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .29
4.3 实验步骤. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .30
第五章 总结与展望. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .30
辞. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .31
参考文献. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .37
前 言
随着现代科学技术的迅猛发展工业生产的规模越来越大结构也越来越复杂从而使控制对象、控制器以及控制任务和目的日益复杂而对系统的精度、响应速度和稳定性的要求却越来越高。但是当前的学术理论研究成果明显滞后于实际生产中的应用两者相差甚远。在我国看似成熟先进的控制理论其研究往往仅局限于高校或科研机构这一狭小的围而远离了实际生产这个广阔的实验平台尤其是最近几年国一些控制领域的研究已接近甚至超过了国外同领域水平然而就实际应用的状况来讲与国外相比却存在明显差距。最重要的原因就是理论研究缺乏实际背景的支持先进理论的算法一旦应用到实际工业生产就会出现各种各样的问题制约了其进一步的发展与应用。在现阶段尚不具备在实验室中真实复现实际工业生产过程的条件下利用具有典型对象特性的实验装置将是一件探索将理论成果转化为实际应用的有力武器。
课题研究的双容水箱液位控制系统实验装置是以水箱的液位为控制变量来模拟实际工业控制领域中的过程控制系统该实验装置在国外很多高校的实验室都有配备其价值在于可为学生的自动控制理论课程和毕业设计提供便捷的实验平台。同时该系统也可为相关科研人员在复杂的控制系统研究方面提供实际的模拟对象。
在本论文中智能调节仪模块也可换成是ADAM模块或者板卡工控软件组态王6.5可有其他工控软件替代使该实验装置实现了多种控制策略的实验从而达到了增加该实验装置实验容的目的同时本课题中所提出的硬件和软件实现方法也具有较强的可移植性可以应用推广到其他的教学实验装置的实验容增加上极具现实意义。
第一章串级液位控制系统介绍
1.1 国外研究现状
1.1.1液位控制系统的发展现状
水箱液位控制系统实验装置最初的研发与生产是由德国Amira自动化公司完成的由于当时该实验装置的价格太高在国只有少数高校引进了此设备如工业大学大学、大学等。现阶段伴随着我国科学技术水平和经济水平的不断提高国许多企业也能够自主生产该实验装置如言实公司研制的HDU3000-1型、德瑞特公司研制的RTGK-2型、固高公司研制的GTW型等它们的特点如下
1、主要配件均采用工业级过程控制元件保证系统最高的质量和可靠性。
2、实验和研究的理想平台可以方便地构成模拟实际生产系统中的液位系统。
3、通过液位传感器对液位进行精确检测得到实际水位的变化方便地获得瞬态响应指标直观反映出控制器的控制效果准确判断控制性能。
1.1.2液位控制系统算法的研究现状
当前常见的液位控制多数采用凭人工经验进行的参数整定P、 PI、 PID或串级控制策略。针对结构简单的液位系统此种参数整定的方法还能达到预期的效果一旦被控的液位对象结构复杂、 自身机理特殊、各变量间关联耦合严重常规的参数整定方法在便捷性和稳定性上就无从谈起。针对这种存在着非线性、大滞后、结构复杂等诸多不确定因素的液位控制系统国许多高校和科研单位研究提出了一些优化的控制方案和有效的控制算法。
中南大学的邓秋连等提出了采用RBF-ARX模型对水箱液位系统进行离线动态特性建模的研究。着重讨论了RBF-ARX模型结构的选取、模型参数辨识、RBF参数优化等问题。BF-ARX模型与ARX模型的进一步预测输出比较的结果证实了BF-ARX模型在非线性系统建模中的优越性。
大学的高兴泉等提出了采用一种基于非线性静态反馈的解耦方法进行水箱液位系统控制当系统满足一定条件时可以寻找到一个输出与等效新输入之间的线性微分方程关系然后再选择合适的状态反馈形式即可使该非线性系统解耦。经解耦水箱液位控制系统就可以分解为两个相互独立的单输入单输出线性子系统对每个子系统可采用PI控制从而解决了系统的非线性。
科技大学的桂梅等采用模糊-神经网络解耦控制技术实现了对水箱液位系统的解耦以及液位控制。模糊-神经网络解耦技术结合了模糊控制鲁棒性好和神经网络对不确定对象有显著控制效果的特点具有直接从输入输出数据中提取模糊规则的能力。
工业大学的梅等提出了采用基于T-S模型的模糊PID控制策略这种策略根据液位变化通过适用度加权产生PD控制参数可实现参数的平稳度过。有利于改善系统性能。
- 液位基于组态王6.5的串级PID液位控制系统设计(双容水箱)相关文档
- 联想双态it
- 三星双态it
- 数据双态it
- 热源非同态双热源复合式换热器的研制
- 最好的[中石化:借绿色IT实现双赢]中石化控股IT公司-新编已修订
- 语言双谷网关于it行业软件开发常用英语词汇大全
提速啦(900元/月),杭州BGP E5-2665/89*2 32核 48G 100G防御
提速啦的来历提速啦是 网站 本着“良心 便宜 稳定”的初衷 为小白用户避免被坑提速啦的市场定位提速啦主要代理市场稳定速度的云服务器产品,避免新手购买云服务器的时候众多商家不知道如何选择,妮妮云就帮你选择好了产品,无需承担购买风险,不用担心出现被跑路 被诈骗的情况。提速啦的售后保证提速啦退款 通过于合作商的友好协商,云服务器提供3天内全额退款,超过3天不退款 物理机部分支持当天全额退款提速啦提现 充...
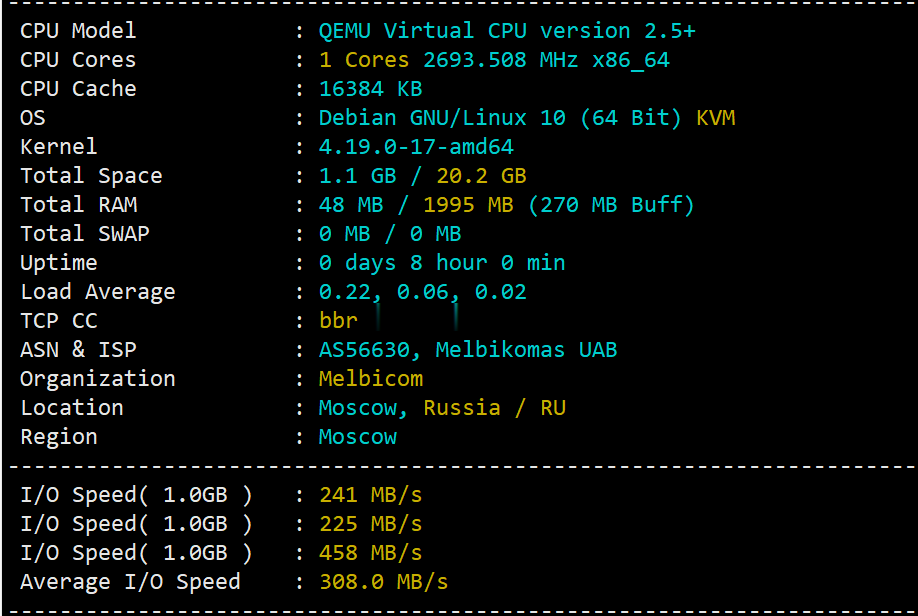
简单测评melbicom俄罗斯莫斯科数据中心的VPS,三网CN2回国,电信双程cn2
melbicom从2015年就开始运作了,在国内也是有一定的粉丝群,站长最早是从2017年开始介绍melbicom。上一次测评melbicom是在2018年,由于期间有不少人持续关注这个品牌,而且站长貌似也听说过路由什么的有变动的迹象。为此,今天重新对莫斯科数据中心的VPS进行一次简单测评,数据仅供参考。官方网站: https://melbicom.net比特币、信用卡、PayPal、支付宝、银联...
Digital-VM80美元新加坡和日本独立服务器
Digital-VM商家的暑期活动促销,这个商家提供有多个数据中心独立服务器、VPS主机产品。最低配置月付80美元,支持带宽、流量和IP的自定义配置。Digital-VM,是2019年新成立的商家,主要从事日本东京、新加坡、美国洛杉矶、荷兰阿姆斯特丹、西班牙马德里、挪威奥斯陆、丹麦哥本哈根数据中心的KVM架构VPS产品销售,分为大硬盘型(1Gbps带宽端口、分配较大的硬盘)和大带宽型(10Gbps...
-
云爆发什么是蒸汽云爆炸?要具备那些条件?原代码源代码是什么意思啊同ip域名不同的几个ip怎样和同一个域名对应上www.yahoo.com.hk香港有什么有名的娱乐门户网站吗?网站检测请问论文检测网站好的有那些?porndao单词prondao的汉语是什么www.javmoo.comJAV编程怎么做?m.kan84.net那里有免费的电影看?抓站工具仿站必备软件有哪些工具?最好好用的仿站工具是那个几个?www.bbb551.com广州欢乐在线551要收费吗?