机器人四自由度圆柱坐标机器人机械手臂设计
四自由度圆柱坐标型工业机器人机械设计
摘 要
在现代制造业中工业机器人已成为不可或缺的核心自动化装备。工业机器人适应工作环境能力强可担任各种类型各种强度的生产工作精度高、速度快、易于控制可显著提高生产的工业自动化水平。国内工业机器人起步晚市场占有率低许多核心技术还没有掌握可靠性低应用范围小零部件互换性低。
现设计一种四自由度的圆柱坐标型机器人能实现工件的上下搬运。该四自由度机器人由两个旋转自由度机构和两个平移自由度机构组成根据机器人运动参数选择足够功率的伺服电机然后估算驱使机构各自由度运动需要的力及扭矩选择传动比合适且大小合适的减速器。通过伺服电机减速器驱动机构的运动实现机器人腰部旋转手臂的竖直升降手臂的水平移动和末端操纵器的旋转。在机器人辅助系统的设计部分还考虑了伺服电机导线坦克链的排布机构零点位臵的触发开关及其导线排布的设计。
关键词 四自由度圆柱坐标工业机器人机械设计
Mechanical Design of a 4-DOF Cylindrical
Industrial Robot
Abstract
In modern manufacturing, industrial robot has become an indispensable core automationequipment. Industrial robot has good adaptability, can adapt to all kinds of mass production, highprecision, fast speed, easy to control, can significantly improve the automation level of production.Domestic industrial robots started late, has low market share, low reliability, and many coretechnologies have not yet mastered.The application scope is small, the interchangeability of parts islow.
The design of a kind of four degree of freedom cylindrical coordinate robot, can realize theworkpiece moving up and down.The four degree of freedom robot mechanism is composed of tworotational degrees of freedom and two translational degrees of freedom mechanism.According to therobot movement parametersand torque of each degree of freedom movement needs,choose the appropriate transmission ratio andsuitable reducer.Drive mechanism motion through the servo motor reducer, and then we can realizethe robot waist rotation,vertical lifting arm, arm movement and rotation of the end effector. In part ofthe design of robot auxiliary system,we take the arrangement of servo motor wire tank chain,designthe trigger switch and wire arranging mechanism the zero position into consideration.
Key Words 4-DOF;Cylindrical coordinates; Industrial Robot;Mechanical design精品
目 录
摘 要. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .ⅰ
Ab s trac t. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .ⅱ
第一章 引 言. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .1
1.1工业机器人. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .1
1.1.1工业机器人的概念及特点. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .1
1.1.2工业机器人的组成. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .1
1.1.3国内外发展状况. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .2
1.2研究内容. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .2
1.2.1研究方法. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .2
1.2.2研究成果. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .2
1.3研究意义. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .2
第二章 机构结构设计. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .4
2.1设计分析及方案拟定. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .4
2.1.1设计要求. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .4
2.1.2设计流程. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .5
2.1.3方案拟定. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .5
2.2主要结构件设计. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .6
2.2.1旋转平台结构. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .6
2.2.2滚珠丝杠结构. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .7
2.2.3中间连接器. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .9
2.2.4外壳设计. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .11
2.3受载变形校核. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .11
第三章 传动机构设计. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .13
3.1腰部转动. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .13
3.1.1减速器选择. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .13
3.1.2伺服电机选择. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .14
3.1.3传动法兰盘设计. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .15
3.2竖直平移. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .16
3.2.1滚珠丝杠及螺母选择. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .16
3.2.2伺服电机选择. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .18
3.2.3联轴器选择. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .19
3.3水平平移. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .20
3.3.1滚珠螺母丝杠选择. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .21
3.3.2伺服电机选择. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .21
3.3.3联轴器选择. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .22
3.4手臂末端操纵器旋转. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .23
3.4.1伺服电机选择. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .23
3.4.2减速器选择. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .24
第四章 辅助机构设计. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .25
4.1坦克链线路设计. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .25
4.2机构零点设计. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .26
第五章 总结与展望. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .28
5.1总结. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .28
5.2展望. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .28
参考文献. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .30
致谢. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .31
附录. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .32
第一章引言
1.1工业机器人
1.1.1工业机器人的概念及特点
我国专家学者对于工业机器人的概念解释也各有不同综合各方面的说法从工业机器人能实现的功能来讲工业机器人是有以下功能的机器
1具有执行运动操作的机构
1具有通用性可实现多种运动操作
2有一定程度的智能能重复编程
3有一定的独立性一定程度上不依赖人的操纵。
1.1.2工业机器人的组成
工业机器人一般由机械系统和控制系统组成 四自由度圆柱坐标型工业机器人的机械系统组成由下图可知
图1.1 四自由度圆柱坐标型工业机器人机械系统组成
1驱动机构本次设计采用四个交流伺服电机驱动四个自由度。至于气压液压驱动的装臵体积较大 因行程较大而不采用。
2执行机构本次设计的执行机构主要包括底座、腰部机构、手臂机构和末端操纵器。采用丝杠螺母和行星齿轮减速器两种传动方式能将旋转运动转换成直线运动或将高转速转换成低转速再将动力传递给执行装臵。
1.1.3国内外发展状况
上世纪中叶美国结合机械手和操作机两者的优势开发了一种可自动执行动作的机械装臵称为工业机器人。 60年代末美国通用汽车公司采用机械手臂建立了汽车焊接车身的自动化生产线。此后工业机器人的研制和应用受到各个工业发达国家的重视。 日本又称为“机器人的王国”可见日本的工业机器人产业非常发达如今的日本在智能型工业机器人上取得了巨大成就。随后工业机器人产业又开始在欧洲崛起[2]。
工业机器人在中国发展的很快但相比世界上先进的工业机器人技术差距依旧明显[3]。国内工业机器人起步晚相比国外先进技术 国内工业机器人可靠性较低应用领域较窄生产线技术落后零部件互换性低[4]。工业机器人且可用于环境恶劣劳动强度高劳动单调乏味的工作中将人们从中解放出来。
1.2研究内容
1.2.1研究方法
现设计一种工业机器人有四个自由度采用圆柱坐标型利用该种机器人实现工件的上下料搬运。本次设计主要设计机械系统部分。该机器人的四个自由度分别是腰部旋转、手臂竖直升降、手臂的水平伸缩和手臂末端操纵器旋转。 由四个自由度确定各自传动方式选择传动装臵。确定机器人各个运动部件运动所需的功率再选择合适的伺服电机和减速器。设计机械手臂整体结构采用的三维实体设计软件是SolidWorks 2013对于分析机构的质量、质心等参数十分方便。
1.2.2研究成果
本次设计基本完成任务具体成果如下
1完成四自由度圆柱坐标型机器人的整体结构设计包括基座、腰部旋转平台、竖直机身、水平手臂和末端旋转平台的设计
2完成外壳包装的简单设计完成机构零点和极限位臵的传感器设计
3完成机器人三维实体的装配并绘制出机器人的二维工程图。
1.3研究意义
工业机器人已经是现代制造业中举足轻重的自动化机械一些机械式的、工作环境恶劣危险的、没有创新性的作业完全可以由机器人替代人工完成。在金属热压加工中需要人工作在加热的窑炉、冲压床、车床或钻床附近工业机器人耐高温程序写好就可以防止与其他加工工具碰撞避免了工作中出现危险的可能[6]。
工业机器人能适应多品种中小批量生产高精度高速度容易控制能显著提高生产自动化水平。 目前小负载旋转臂机型工业机器人市场容量大、应用广泛[8]。
- 机器人四自由度圆柱坐标机器人机械手臂设计相关文档
- 巴马机器人妓女
- 泰安市泰山职业技术学院工业机器人机械拆装实训平台项目三次
- 机器人全国中小学机器人教学参展教案
- 妓女中国现代文学文献导读中国现代文学中的妓女现象
- 机器人机器人培训项目商业计划书格式及范文两篇
- 滚珠[六年级数学]视觉检测用x-y直角坐标机器人设计
tmhhost(100元/季)自带windows系统,香港(三网)cn2 gia、日本cn2、韩国cn2、美国(三网)cn2 gia、美国cn2gia200G高防
tmhhost可谓是相当熟悉国内网络情况(资质方面:ISP\ICP\工商齐备),专业售卖海外高端优质线路的云服务器和独立服务器,包括了:香港的三网cn2 gia、日本 cn2、日本软银云服务器、韩国CN2、美国三网cn2 gia 云服务器、美国 cn2 gia +200G高防的。另外还有国内云服务器:镇江BGP 大连BGP数据盘和系统盘分开,自带windows系统,支持支付宝付款和微信,简直就是专...
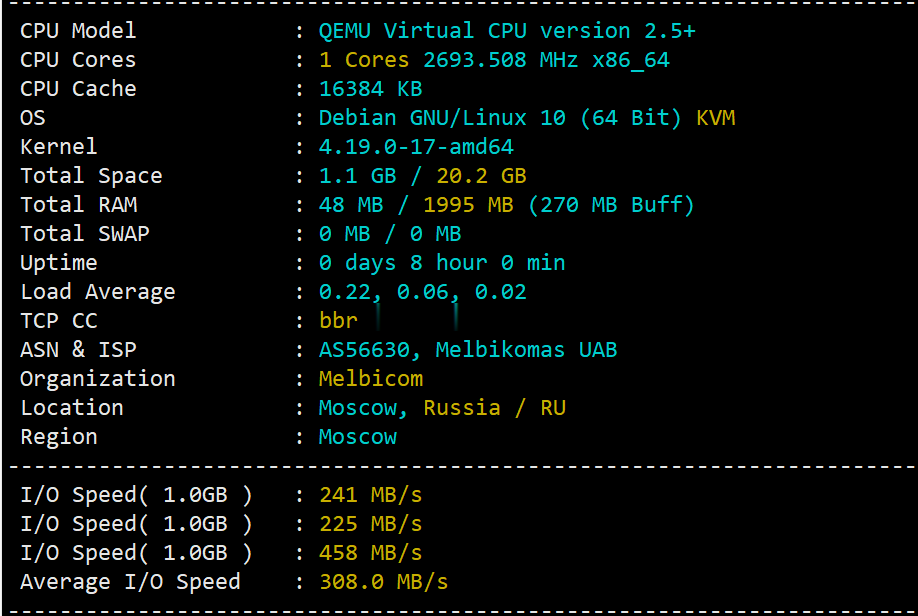
简单测评melbicom俄罗斯莫斯科数据中心的VPS,三网CN2回国,电信双程cn2
melbicom从2015年就开始运作了,在国内也是有一定的粉丝群,站长最早是从2017年开始介绍melbicom。上一次测评melbicom是在2018年,由于期间有不少人持续关注这个品牌,而且站长貌似也听说过路由什么的有变动的迹象。为此,今天重新对莫斯科数据中心的VPS进行一次简单测评,数据仅供参考。官方网站: https://melbicom.net比特币、信用卡、PayPal、支付宝、银联...
HostYun(月18元),CN2直连香港大带宽VPS 50M带宽起
对于如今的云服务商的竞争着实很激烈,我们可以看到国内国外服务商的各种内卷,使得我们很多个人服务商压力还是比较大的。我们看到这几年的服务商变动还是比较大的,很多新服务商坚持不超过三个月,有的是多个品牌同步进行然后分别的跑路赚一波走人。对于我们用户来说,便宜的服务商固然可以试试,但是如果是不确定的,建议月付或者主力业务尽量的还是注意备份。HostYun 最近几个月还是比较活跃的,在前面也有多次介绍到商...
-
ip购买IP内地长途费是什么意思??futureshop在加拿大买电脑的注意事项是什么?云爆发云玩家啥意思?是不是骂人的敬汉卿姓名被抢注为什么最近b站up主都被问是否注册了商标?地图应用手机地图软件那么多,都不知道用哪个好了?同ip网站同IP的两个网站,做单向链接,会不会被K掉??百度关键词分析关键词怎么分析?mole.61.com摩尔庄园RK的秘密是什么?www.7788k.comwww.6601txq.com.有没有这个网站广告法新修订的《广告法》有哪些内容