机器人2019女乒世界杯
2019女乒世界杯 时间:2021-04-24 阅读:()
VRBOTCOSPACE新秀搜救挑战赛教练员培训RoboCupAsia-PacificCoSpaceFirstStepsRescueShenzhenChina2019亚太机器人世界杯2019VRBOTRCAPCOSPACERESCUEROBOTVIRTUAL3个超声波传感器1个罗盘传感器2个RGB颜色传感器2个马达1个LEDVRBOT为了表示机器人收集到宝藏,当任何一个颜色传感器检测到宝藏时,机器人必须停车同时让LED灯闪亮3秒钟.
COSPACE服务器会将虚拟线对应的数字(虚线1,2,3,4)会发送给创造超级宝藏的队伍.
所用变量为SUPEROBJ_X.
虚拟世界得分宝藏类型普通区域特殊区域红色1020青色1530黑色2040超级宝藏9090采集与得分VRBOTCOSPACERESCUE规则要点机器人必须完全自主每个队必须有一个队长.
参赛队伍队长负责确保将本队正确程序按时上交至竞赛指定裁判台,参赛队必须在虚拟比赛中指定参赛队名称并显示在软件计分板上.
一次存宝包含RCB三个颜色,将生成超级宝藏,但不会直接获得奖励得分超级宝贝会放置在距离墙15cm的虚拟线上.
CoSpace服务器会将虚拟线对应的数字(虚线1,2,3,4)会发送给创造超级宝藏的队伍.
在任何情况下,队长都可以向当值裁判提出"RELOCATE"重置申请,裁判会调用"RELOCATE"并将机器人重定位到附近的一个不同的位置并转向不同的方向.
但是在重定位后,机器人将被冻结10秒钟.
在每场比赛中,参赛队可以在实体场地或虚拟场地分别申请3次重置.
裁判员将记录重置动作.
VRBOT赛事积分比赛比赛得分胜3平1败0如果两队或多队出现平分状况则按其在该轮比赛中的表现进行排名:1、相互间胜负关系;2、总得分数;VRBOTYourRoboCupJourneyStartsHereCoSpace新秀搜救平台基础操作VRBOT虚拟环境介绍手动控制虚拟机器人了解编程界面编写你的第一个COSPACE搜救程序如何使用超声波传感器控制机器人如何使用颜色传感器控制机器人如何得分如何躲避陷阱如何储存宝物如何运行一场比赛VRBOT虚拟环境视角控制Shift+QWEASD:可以快速移动视角也可以通过鼠标来调节视角第一栏——选择平台第二栏——选择地图包(竞赛包)第三栏——选择地图鼠标点击3D环境转360o.
上移放大下移右移缩小左移VRBOT虚拟机器人控制可以通过方向键来控制小车的运动鼠标点击控制面板VRBOT比赛场地元素存宝区警示区VRBOT计分板队伍名车载分数车载宝藏每支参赛队都必须在虚拟比赛中指定参赛队名称,并显示在软件计分板上.
如果参赛队第一次没有这样做,将会受到口头警告.
如果队伍第二次被发现在虚拟比赛中没有使用队名会将被取消本场比赛资格.
VRBOT控制面板(一)机器人遥控器加载蓝色机器人程序重置蓝色机器人蓝色机器人退出比赛运行,暂停,停止编程,调试加载红色机器人程序重置红色机器人红色机器人退出比赛判罚重置机器人竞赛模式练习模式选择蓝色机器人选择红色机器人VRBOT控制面板(二)前、左、右超声波传感器读数左侧颜色传感器红、绿、蓝通道读数右侧颜色传感器红、绿、蓝通道读数罗盘读数时间读数Mini地图,用于快速移动机器人位置VRBOT创建、打开、保存编译、代码、帮助编译并试运行AI程序面板(一)VRBOTAI程序面板(二)条件控制区动作控制区命令逻辑区越靠上的命令将拥有越高的优先级每一条命令都将包含如下三个属性:条件动作优先级CoSpace编程的条件,以域的形式存在.
用户通过设定最小值与最大值来设置条件,当一条命令中的条件部分被满足时,程序将执行该条命令所相应的动作VRBOTACTIONS动作ActionExplanationDuration动作时长动作持续时长,精确度为50msKeyAction关键动作Findobjects-shouldbeselectediftheobjectisfound.
Theinternalvariable找到一个宝藏时使用系统自带变量"LoadedObjects"将被加1.
Deposit-shouldbeselectedwhendeposittheobjects.
Theinternalvariable存宝时使用系统自带变量"LoadedObjects"将被置0.
WheelLeftWheelRight左右轮轮速Setthespeedofthewheel:+100=maximumspeedforwards向前最大速度为100-100=maximumspeedbackwards向后最大速度为1000=stop0为停止LED_1=0LED灯的状态0=LEDoff0代表灭灯1=LEDblinks1代表闪灯2=LEDsteadyon2代表亮灯AdvancedAction高级动作可以写入C语音代码,从而对机器人进行更复杂的控制动作控制VRBOT第一个COSPACE新秀搜救程序(原地旋转)Step1TeamID:比赛中每支队伍被分配的代号TeamName:每支队伍需要填写好自己的队伍名字,改名字将被显示在计分板上ProjectName:工程文件名称,用于存储和编辑AI文件Step2右键点击编程面板AddNewSub-Statement以添加第一条语句VRBOTStep3保持所有条件为默认值设置左轮速度为50设置右轮速度为-50Step4点击"SaveProject"按键可以将编辑好的程序保存或者另存Step5点击"BuildProject"按键可以将程序编译成机器人的可执行文件(.
dll后缀)VRBOTStep6用户也可以通过点击蓝色或红色三角可以直接在对应机器人上编译并试运行程序Step8如果需要使机器人复位,则需要切换至竞赛模式(Competition),点击"Reset"复位按键Step9也可以通过点击"编译""加载""运行"按钮来在两台机器人是同时运行程序第一个COSPACE新秀搜救程序(原地旋转)VRBOT控制机器人,让机器人停在围墙附近Programarobottomoveforwardandstopwhenitapproachesawall(D190)if(Compass190){Duration=10;}else{Duration=0;}色标与方向条件动作VRBOTYourRoboCupJourneyStartsHereCoSpace新秀搜救地图设计VRBOT7层图片,所有图片都应该是720*540像素的png图片VRBOTSlide1–Field_BP地图功能区域描述Slide2–Background_BP地图背景Slide3–ObjectBox_BP存宝区属性描述Slide4–SpecialZone_BP特殊区域属性描述Slide5–Trap_BP陷阱属性描述Slide6–Swampland_BP沼泽地属性描述Slide7–Object_BP用于描述宝藏的分布
COSPACE服务器会将虚拟线对应的数字(虚线1,2,3,4)会发送给创造超级宝藏的队伍.
所用变量为SUPEROBJ_X.
虚拟世界得分宝藏类型普通区域特殊区域红色1020青色1530黑色2040超级宝藏9090采集与得分VRBOTCOSPACERESCUE规则要点机器人必须完全自主每个队必须有一个队长.
参赛队伍队长负责确保将本队正确程序按时上交至竞赛指定裁判台,参赛队必须在虚拟比赛中指定参赛队名称并显示在软件计分板上.
一次存宝包含RCB三个颜色,将生成超级宝藏,但不会直接获得奖励得分超级宝贝会放置在距离墙15cm的虚拟线上.
CoSpace服务器会将虚拟线对应的数字(虚线1,2,3,4)会发送给创造超级宝藏的队伍.
在任何情况下,队长都可以向当值裁判提出"RELOCATE"重置申请,裁判会调用"RELOCATE"并将机器人重定位到附近的一个不同的位置并转向不同的方向.
但是在重定位后,机器人将被冻结10秒钟.
在每场比赛中,参赛队可以在实体场地或虚拟场地分别申请3次重置.
裁判员将记录重置动作.
VRBOT赛事积分比赛比赛得分胜3平1败0如果两队或多队出现平分状况则按其在该轮比赛中的表现进行排名:1、相互间胜负关系;2、总得分数;VRBOTYourRoboCupJourneyStartsHereCoSpace新秀搜救平台基础操作VRBOT虚拟环境介绍手动控制虚拟机器人了解编程界面编写你的第一个COSPACE搜救程序如何使用超声波传感器控制机器人如何使用颜色传感器控制机器人如何得分如何躲避陷阱如何储存宝物如何运行一场比赛VRBOT虚拟环境视角控制Shift+QWEASD:可以快速移动视角也可以通过鼠标来调节视角第一栏——选择平台第二栏——选择地图包(竞赛包)第三栏——选择地图鼠标点击3D环境转360o.
上移放大下移右移缩小左移VRBOT虚拟机器人控制可以通过方向键来控制小车的运动鼠标点击控制面板VRBOT比赛场地元素存宝区警示区VRBOT计分板队伍名车载分数车载宝藏每支参赛队都必须在虚拟比赛中指定参赛队名称,并显示在软件计分板上.
如果参赛队第一次没有这样做,将会受到口头警告.
如果队伍第二次被发现在虚拟比赛中没有使用队名会将被取消本场比赛资格.
VRBOT控制面板(一)机器人遥控器加载蓝色机器人程序重置蓝色机器人蓝色机器人退出比赛运行,暂停,停止编程,调试加载红色机器人程序重置红色机器人红色机器人退出比赛判罚重置机器人竞赛模式练习模式选择蓝色机器人选择红色机器人VRBOT控制面板(二)前、左、右超声波传感器读数左侧颜色传感器红、绿、蓝通道读数右侧颜色传感器红、绿、蓝通道读数罗盘读数时间读数Mini地图,用于快速移动机器人位置VRBOT创建、打开、保存编译、代码、帮助编译并试运行AI程序面板(一)VRBOTAI程序面板(二)条件控制区动作控制区命令逻辑区越靠上的命令将拥有越高的优先级每一条命令都将包含如下三个属性:条件动作优先级CoSpace编程的条件,以域的形式存在.
用户通过设定最小值与最大值来设置条件,当一条命令中的条件部分被满足时,程序将执行该条命令所相应的动作VRBOTACTIONS动作ActionExplanationDuration动作时长动作持续时长,精确度为50msKeyAction关键动作Findobjects-shouldbeselectediftheobjectisfound.
Theinternalvariable找到一个宝藏时使用系统自带变量"LoadedObjects"将被加1.
Deposit-shouldbeselectedwhendeposittheobjects.
Theinternalvariable存宝时使用系统自带变量"LoadedObjects"将被置0.
WheelLeftWheelRight左右轮轮速Setthespeedofthewheel:+100=maximumspeedforwards向前最大速度为100-100=maximumspeedbackwards向后最大速度为1000=stop0为停止LED_1=0LED灯的状态0=LEDoff0代表灭灯1=LEDblinks1代表闪灯2=LEDsteadyon2代表亮灯AdvancedAction高级动作可以写入C语音代码,从而对机器人进行更复杂的控制动作控制VRBOT第一个COSPACE新秀搜救程序(原地旋转)Step1TeamID:比赛中每支队伍被分配的代号TeamName:每支队伍需要填写好自己的队伍名字,改名字将被显示在计分板上ProjectName:工程文件名称,用于存储和编辑AI文件Step2右键点击编程面板AddNewSub-Statement以添加第一条语句VRBOTStep3保持所有条件为默认值设置左轮速度为50设置右轮速度为-50Step4点击"SaveProject"按键可以将编辑好的程序保存或者另存Step5点击"BuildProject"按键可以将程序编译成机器人的可执行文件(.
dll后缀)VRBOTStep6用户也可以通过点击蓝色或红色三角可以直接在对应机器人上编译并试运行程序Step8如果需要使机器人复位,则需要切换至竞赛模式(Competition),点击"Reset"复位按键Step9也可以通过点击"编译""加载""运行"按钮来在两台机器人是同时运行程序第一个COSPACE新秀搜救程序(原地旋转)VRBOT控制机器人,让机器人停在围墙附近Programarobottomoveforwardandstopwhenitapproachesawall(D190)if(Compass190){Duration=10;}else{Duration=0;}色标与方向条件动作VRBOTYourRoboCupJourneyStartsHereCoSpace新秀搜救地图设计VRBOT7层图片,所有图片都应该是720*540像素的png图片VRBOTSlide1–Field_BP地图功能区域描述Slide2–Background_BP地图背景Slide3–ObjectBox_BP存宝区属性描述Slide4–SpecialZone_BP特殊区域属性描述Slide5–Trap_BP陷阱属性描述Slide6–Swampland_BP沼泽地属性描述Slide7–Object_BP用于描述宝藏的分布
- 机器人2019女乒世界杯相关文档
- 概况2019女乒世界杯
- 女足2019女乒世界杯
- 备战2019女乒世界杯
- 解析2019女乒世界杯
- 三星2019女乒世界杯
- 锦标赛2019女乒世界杯
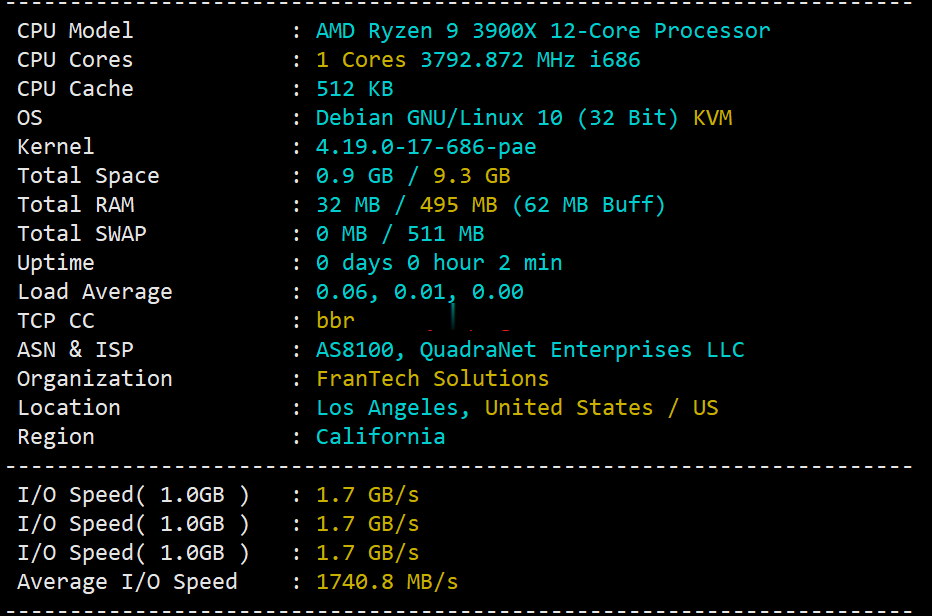
buyvm迈阿密机房VPS国内首发测评,高性能平台:AMD Ryzen 9 3900x+DDR4+NVMe+1Gbps带宽不限流量
buyvm的第四个数据中心上线了,位于美国东南沿海的迈阿密市。迈阿密的VPS依旧和buyvm其他机房的一样,KVM虚拟,Ryzen 9 3900x、DDR4、NVMe、1Gbps带宽、不限流量。目前还没有看见buyvm上架迈阿密的block storage,估计不久也会有的。 官方网站:https://my.frantech.ca/cart.php?gid=48 加密货币、信用卡、PayPal、...
亚洲云-浙江高防BGP.提供自助防火墙高防各种offer高防BGP!
亚洲云Asiayun怎么样?亚洲云Asiayun好不好?亚洲云成立于2021年,隶属于上海玥悠悠云计算有限公司(Yyyisp),是一家新国人IDC商家,且正规持证IDC/ISP/CDN,商家主要提供数据中心基础服务、互联网业务解决方案,及专属服务器租用、云服务器、云虚拟主机、专属服务器托管、带宽租用等产品和服务。Asiayun提供源自大陆、香港、韩国和美国等地骨干级机房优质资源,包括B...
PIGYUN:美国联通CUVIPCUVIP限时cuvip、AS9929、GIA/韩国CN2机房限时六折
pigyun怎么样?PIGYunData成立于2019年,2021是PIGYun为用户提供稳定服务的第三年,目前商家提供香港CN2线路、韩国cn2线路、美西CUVIP-9929、GIA等线路优质VPS,基于KVM虚拟架构,商家采用魔方云平台,所有的配置都可以弹性选择,目前商家推出了七月优惠,韩国和美国所有线路都有相应的促销,六折至八折,性价比不错。点击进入:PIGYun官方网站地址PIGYUN优惠...
2019女乒世界杯为你推荐
-
重庆网络公司一九互联重庆畅融科技有限公司怎么样?特朗普吐槽iPhone为什么这么多人讨厌苹果呢?iPhone配置不足但是iOS流畅度确实很高很强大,性能领先几乎所有国产flashftp下载《蔓蔓青萝(全)》.TXT_微盘下载北京大学cuteftp汉字cuteftp结点cuteftp瑞东集团福能集团是一个什么企业?联系我们代码卸载失败!请联系我们帮助您解决!(错误代码13)--是什么情况建站之星突唯阿和建站之星等有什么区别?店铺统计店铺运营数据分析,运营要看哪些店铺数据