标定三维人脸识别系统的摄像机标定方法研究
三维人脸识别系统的摄像机标定方法研究
张磊 赵成 董秀则
(北京电子科技学院北京100070)
摘要提出了一种三维人脸识别系统的标定方法将BP神经网络和直接线性变换法DLT结合起来用DLT标定双目摄像机的线性部分用BP神经网络来描述系统的非线性部分。结果表明该方法结合了神经网络和直接线性变换法的优点利用神经网络的非线性逼近能力补偿由于镜头径向畸变、切向畸变等因素引起的系统非线性误差并且精度高、抗噪声能力强、鲁棒性好。
关键词三维人脸识别 摄像机标定直接线性变换神经网络
中图分类号 TP391 文献标识码 A
A Calibration Method for 3D Face Recognition Systems
Zhang Lei Zhao Cheng Dong Xiuze
(Beijing Electronic Science and Technology Institute,Beijing 100070)
Abstract:A new calibration method for 3D face recognition system is proposed in this paper,which using the BP neural networkand the direct liner transformation(DLT) Utilize DLT to calibration the linear part of binocular camera, and utilize BP neuralnetwork to compensate the nonlinear error of 3D face recognition system brought by lens distortion, etc The experiments resultsshow that the method we proposed is feasible,effective,and has high anti-noise ability
Keywords: 3D face recognition;cameral calibration;direct liner transformation;neural network
利用三维数据进行人脸识别可以避免姿态、
本文的标定方法
对于非线性模型摄像机标定考虑了畸变参数 引 设任意空间三维坐标点的齐次坐标(X,Y, Z,入了非线性优化但方法较繁速度慢对初值选
择和噪声比较敏感而且非线性搜索并不能保证参 1)T其对应的二维图像点齐次坐标m=(u v 1)T。数收敛到全局最优解。 摄像机为理想小孔成像模型则三维坐标点与对应
本文提出了一种新的标定方法结合神经网络 图像点的关系为
其中 λ代表任意比例因子 M为投影矩阵
是具有11个自由度的3×4矩阵
这个式子表明如果空间有n个已知的标定点 图1 3层BP神经网络模型
矩阵实际往往取远远大于6的已知空间点使方 式中 Oi1、 Oi2和Oi3为网络的3个输出值 Δxi、程的个数大大超过未知数的个数从而用最小二乘 Δyi和Δzi为已知的由线性标定计算出的世界坐标法求解以降低误差造成的影响。但由于镜头畸变等 和实际的世界坐标间的偏差值。
因素的影响根据这个线性模型得到的世界坐标 BP神经网络经过训练就可以用来计算非线性(x,y,z)往往和实际存在较大的非线性误 误差(x,y,z) 。
差 1 3 空间点坐标计算流程
(x,y, 本文的空间点坐标计算流程如图2所示。输入z) 。
1 2 用BP神经网络标定非线性参数 同一空间点在左右两相机上成像坐标(ul ,vl)和
镜头畸变包括径向畸变、偏心畸变和薄棱镜畸
变径向畸变是造成非线性误差的主要原因。径向 (ur ,vr) 分别代入公式3前面已完成线性标定
可得关于线性模型空式中 (,)是图像平面上某一图像点的极坐标 间点坐标(x,y,z)的四个方程如下
络是4输入3输出的3层神经网络 4个输入代表 yh 6图像点坐标(ul ,vl) 、 (ur ,vr) 3个输出代表线 其中mij、 hij为左右相机投影矩阵M的参数 由标
变换函数[7,8,9]。 (X,Y,Z) [10] 即
[XY Z]=[x′ y′ z′ ]+[ΔxΔyΔz] 7
图2 空间点坐标计算流程图 0.132 0.129 0.984 0.815 1 .001 2.1 19
本文标定方法分别用DLT标定相机投影矩阵2 实验结果与分析 参数和用神经网络系统标定的非线性部分和直接
用神经网络的标定方法存在不同。神经网络标定方2 1 实验装置建立了三维人脸识别检测系统。实验设备包 可以看作是对线性标定结果的修正。
括中国大恒数字工业摄像机DH-HV3000FC两台
结论
a左相机棋盘格模板平面和镜头平面平行将棋盘格模 参考文献
off-the-shelf TV cameras and lenses[J] IEEE Journal ofRobotics Automation 1987,3(4):323-344
[5]王东红罗均胡崟峰等.摄像机标定中的直接线性变换法[J].机械与电子 2006 9: 9-11.
[6]夏楠.基于最小二乘法的DLT摄像机定标法[J].信息技术 2006 5:98-100.
[7]张可许斌唐立新等.基于BP神经网络的双目视觉系统摄像机标定[J].机械与电子 2005 12: 12-14.
[8]崔彦平林玉池张晓玲.基于神经网络的双目视觉摄像机标定方法的研究[J]. 光电子·激光 200516(9) : 1097-1100.
[9]傅其凤崔彦平.双目视觉摄像机神经网络标定方法[J].工程图学学报 2005 6:93-97.
[10]谢凯刘宛予浦昭邦.结构光三维视觉检测系统的标定方法研究[J].光电子·激光 2007 18(3) :369-371.作者简介
张磊男 1979年出生北京电子科技学院讲师。主要研究方向为机器视觉、计算机检测技术等。 赵成男1973年出生北京电子科技学院讲师。主要研究方向为电子技术应用。
董秀则男 1976年出生北京电子科技学院讲师。主要研究方向为嵌入式技术。
- 标定三维人脸识别系统的摄像机标定方法研究相关文档
- 功能DF-5650CN智能人脸识别摄像机技术参数介绍
- 请在人脸识别高清摄像机
- 集群人脸识别摄像机安装部署
- 摄像机人脸识别高清摄像机
- 识别AI摄像机“炬眼”发布,智能识别人脸
- 识别比利时开始禁止私人使用人脸识别摄像机
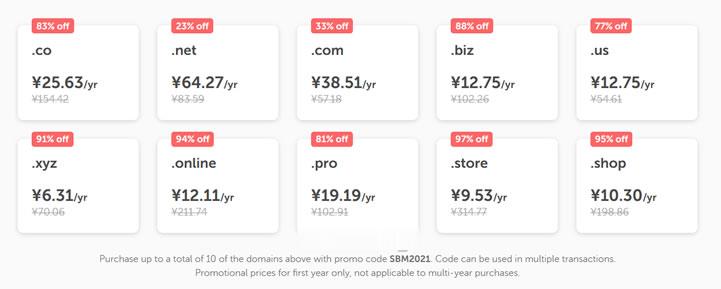
NameCheap优惠活动 新注册域名38元
今天上午有网友在群里聊到是不是有新注册域名的海外域名商家的优惠活动。如果我们并非一定要在国外注册域名的话,最近年中促销期间,国内的服务商优惠力度还是比较大的,以前我们可能较多选择海外域名商家注册域名在于海外商家便宜,如今这几年国内的商家价格也不贵的。比如在前一段时间有分享到几个商家的年中活动:1、DNSPOD域名欢购活动 - 提供域名抢购活动、DNS解析折扣、SSL证书活动2、难得再次关注新网商家...
819云互联 香港 日本 美国 2核4G 18元 8核8G 39元 免费空间 免费CDN 香港 E3 16G 20M 230元/月
819云互联是海外领先的互联网业务平台服务提供商。专注为用户提供低价高性能云计算产品,致力于云计算应用的易用性开发,并引导云计算在国内普及。目前平台研发以及运营云服务基础设施服务平台(IaaS),面向全球客户提供基于云计算的IT解决方案与客户服务,拥有丰富的海外资源、香港,日本,美国等各国优质的IDC资源。官方网站:https://www.819yun.com香港特价物理服务器:地区CPU内存带宽...
日本CN2独立物理服务器 E3 1230 16G 20M 500元/月 提速啦
提速啦的来历提速啦是 网站 本着“良心 便宜 稳定”的初衷 为小白用户避免被坑 由赣州王成璟网络科技有限公司旗下赣州提速啦网络科技有限公司运营 投资1000万人民币 在美国Cera 香港CTG 香港Cera 国内 杭州 宿迁 浙江 赣州 南昌 大连 辽宁 扬州 等地区建立数据中心 正规持有IDC ISP CDN 云牌照 公司。公司购买产品支持3天内退款 超过3天步退款政策。提速啦的市场定位提速啦主...
-
博客外链博客和博客之间怎么建超级链接万网核心代理哪里可以注册免费代理?1433端口怎么去看1433端口中小企业信息化什么是企业信息化,应该这样实施ios7固件下载ios7发布当天是否有固件下载保护气球什么气球可以骑?免费qq空间装扮有办法免费装扮QQ空间吗??宕机宕机是什么意思?blogcnblogcn网页无法正常显示,直接跳转http://www.7t7t.com/7?网络虚拟机如何设置vmware虚拟机网络