扫描单景扫描点云数据网模型的构建方法研究
单景扫描点云数据网模型的构建方法研究
[摘要]本文主要对点云数据网模型的构建方法进行研究探讨点云数据构网的方法--基于球面投影构网算法以及基于空间三角的构网算法。本文首先分析了激光扫描数据的采集原理和数据基本特点通过研究以上两种构网方法的优势与不足考虑到单站地面激光扫描点云数据的特点具体给出了空间三角网生长算法的模型。该算法首先利用中心投影的方式将单站激光扫描点云数据投影到一个球面上在球面上进行构网这样保证了点之间的正确邻接关系然后根据空间Delaunay构网条件制定了四个限制条件来进行选点构网最后在AUTOCAD 平台下结合VBA语言实现了空间三角网模型建立。
[关键字]激光扫描空间三角网建模点云
三维激光扫描技术能够在短时间内快速获取目标表面精确而密集的点集是一种高效的数据获取模式在很多领域都得到了应用[1]。而实际应用中由于处理的需要例如可视化、数据简化等都需要将这些离散点进行三角化构成三角网。 目前有多款软件可以进行三角网模型的建立其中瑞士徕卡三维激光扫描软件Cyclone是最常用的软件之一。但是Cyclone软件的三维建模功能有些不足。有时会出现一个点与多点相连。而且拼接处会出现裂缝和狭长三角形造成三角网的不连续。所以本文对单景点云数据网模型构建方法进行了研究。找到一种更加完善的三维建模方法从而改进现在的不足使拼接处也能够很好的连接不产生裂缝等问题
1三维激光扫描概述
三维激光扫描测量技术是最近发展迅速的一种新技术已成为空间数据获取的一种重要技术手段特别是机载激光扫描系统发展得很快基于地面的三维激光扫描系统可用于城市三维重建和局部区域空间信息获取目前正引起广泛的关注也是三维激光扫描技术发展的一个重要方向。
1.1三维激光扫描仪的基本原理
地面三维激光扫描测量系统对物体进行扫描后采集到的物体表面各部分的空间位置信息是以其自身特定的坐标系统为基准的[2]我们将这种特殊的坐标系统称为仪器坐标系统其定义为坐标原点位于激光束发射处 Z轴位于仪器的竖向扫描面内向上为正X轴位于仪器的横向扫描面内与Z轴垂直且垂直于物体所在方向 Y轴位于仪器的横向扫描面内与X轴垂直且与X轴、Y轴一起构成右手坐标系 同时Y轴正方向指向物体。
1.2三维激光扫描应用
作为新的高科技产品三维激光扫描仪已经成功的在文物保护、城市建筑测量、地形测绘、采矿业、变形监测、工厂、大型结构、管道设计、等领域里应用。
- 扫描单景扫描点云数据网模型的构建方法研究相关文档
- 行业与科技发展监测报告
- 深圳市洲明科技股份有限公司
- 住房云网数据
- 广州云网数据
- 服务业云网数据
- 广州云网数据
pia云低至20/月,七折美国服务器
Pia云是一家2018的开办的国人商家,原名叫哔哔云,目前整合到了魔方云平台上,商家主要销售VPS服务,采用KVM虚拟架构 ,机房有美国洛杉矶、中国香港和深圳地区,洛杉矶为crea机房,三网回程CN2 GIA,带20G防御,常看我测评的朋友应该知道,一般带防御去程都是骨干线路,香港的线路也是CN2直连大陆,目前商家重新开业,价格非常美丽,性价比较非常高,有需要的朋友可以关注一下。活动方案...
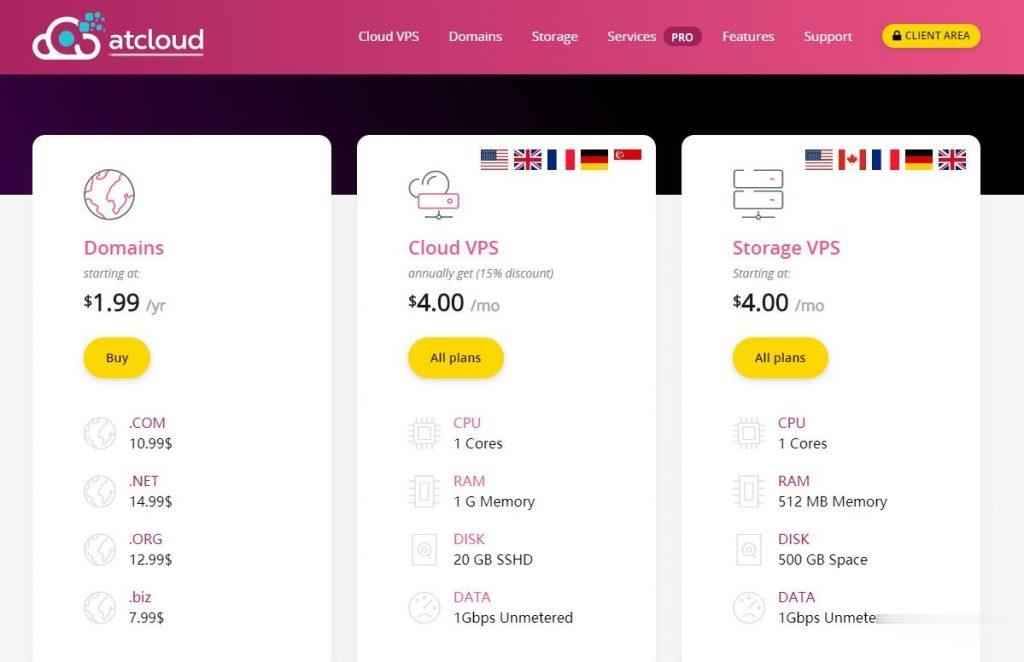
ATCLOUD-KVM架构的VPS产品$4.5,杜绝DDoS攻击
ATCLOUD.NET怎么样?ATCLOUD.NET主要提供KVM架构的VPS产品、LXC容器化产品、权威DNS智能解析、域名注册、SSL证书等海外网站建设服务。 其大部分数据中心是由OVH机房提供,其节点包括美国(俄勒冈、弗吉尼亚)、加拿大、英国、法国、德国以及新加坡。 提供超过480Gbps的DDoS高防保护,杜绝DDoS攻击骚扰,比较适合海外建站等业务。官方网站:点击访问ATCLOUD官网活...
无忧云:洛阳BGP云服务器低至38.4元/月起;雅安高防云服务器/高防物理机优惠
无忧云怎么样?无忧云,无忧云是一家成立于2017年的老牌商家旗下的服务器销售品牌,现由深圳市云上无忧网络科技有限公司运营,是正规持证IDC/ISP/IRCS商家,主要销售国内、中国香港、国外服务器产品,线路有腾讯云国外线路、自营香港CN2线路等,都是中国大陆直连线路,非常适合免备案建站业务需求和各种负载较高的项目,同时国内服务器也有多个BGP以及高防节点。一、无忧云官网点击此处进入无忧云官方网站二...
-
cm域名注册.Cm是什么域名 网址尾部是.CM的是哪里的网址?哪可以注册?vps虚拟主机请问VPS和虚拟主机有什么不一样,为什么VPS贵那么多。广告的别来!中文域名注册查询中文域名注册怎么查询vps试用免费vps申请哪里有,免费vps试用的也可以?域名主机域名,主机空间和网站文件三者之间的区别是什么美国网站空间我想买个国外的网站空间,那家好,懂的用过的来说说网站空间申请网站空间申请北京网站空间什么样的网站空间好100m虚拟主机100M的虚拟主机都能做些什么郑州虚拟主机虚拟主机哪个好点,用过的推荐下